TOP
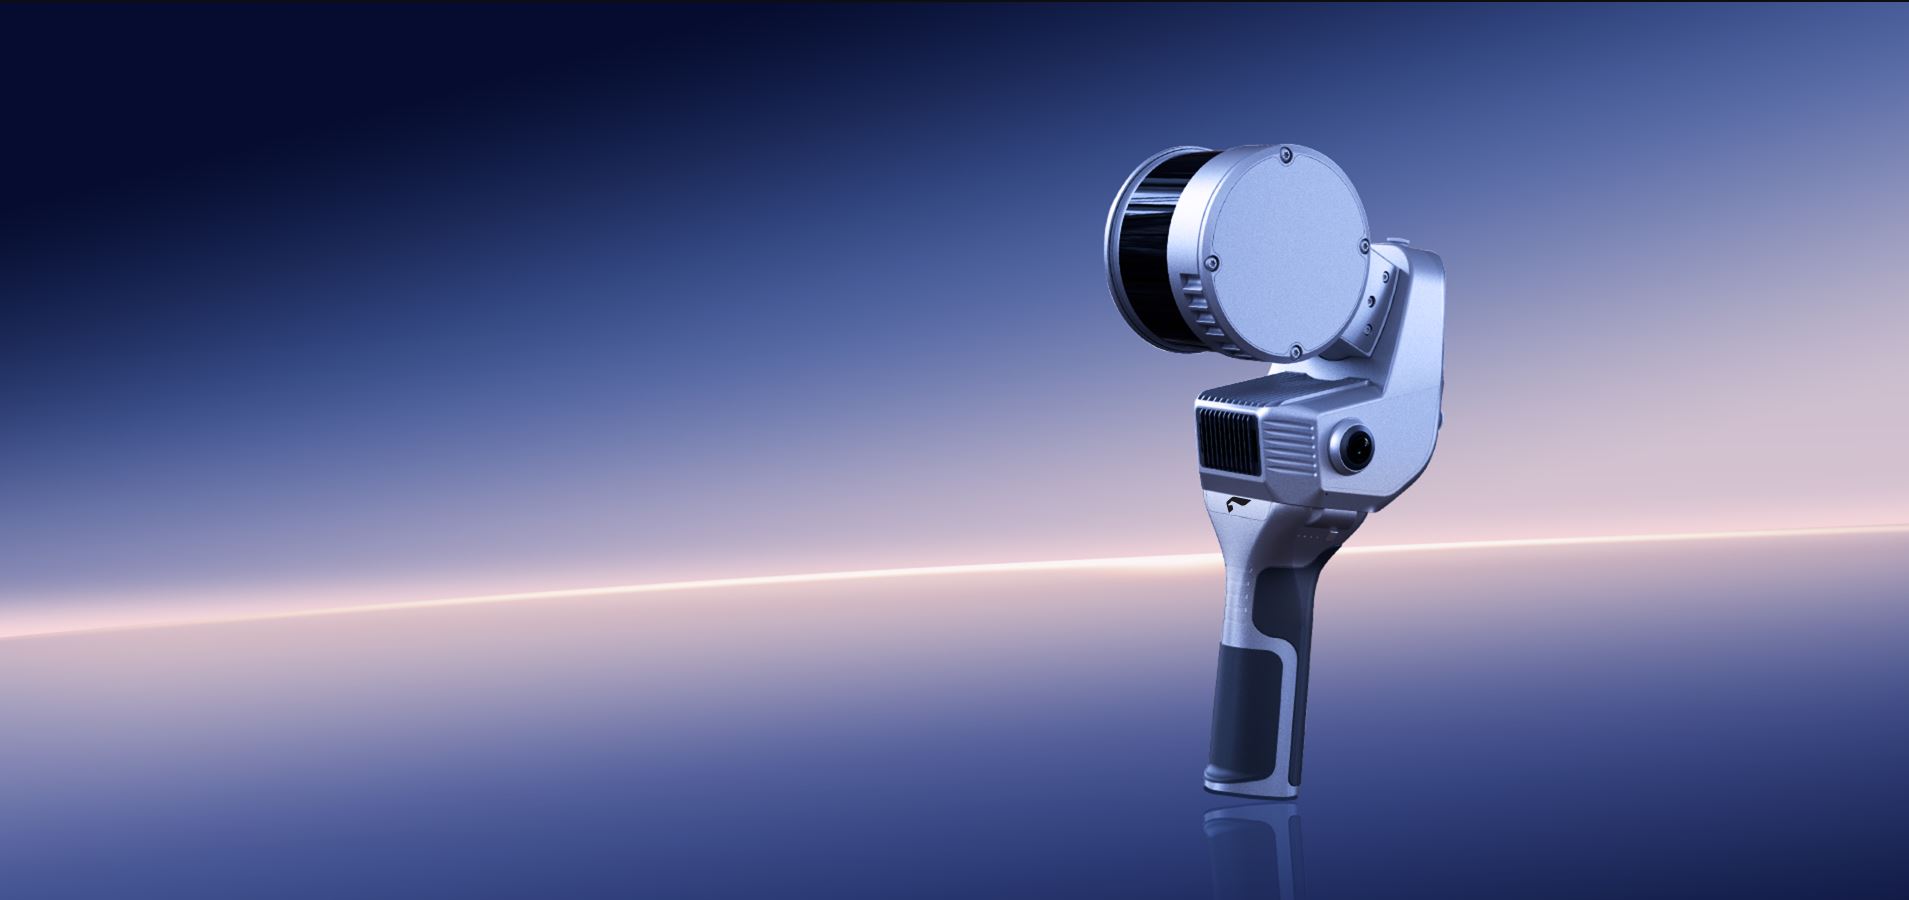
SLAM200E
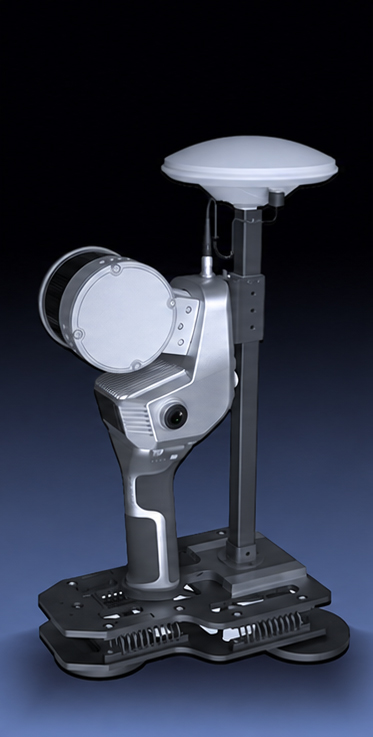
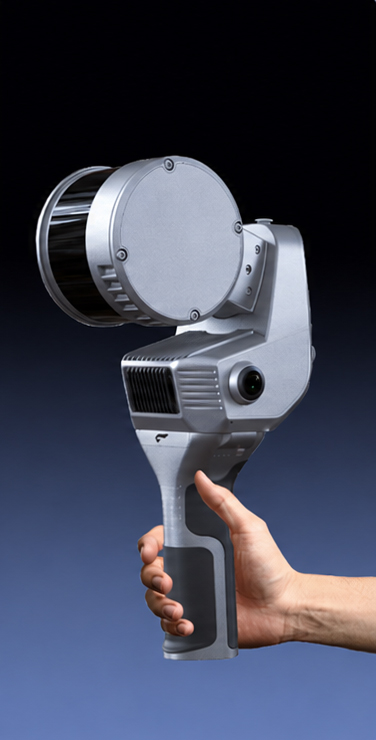
SLAM200E는 페이마 로보틱스가 개발한 고정밀·고성능 핸드헬드 레이저 스캐너입니다. 고주파 라이다 센서, 1,200만 화소 듀얼 파노라마 카메라, 고정밀 GNSS 모듈, 고성능 온보드 연산 장치를 하나의 장비에 통합했습니다. GNSS 신호가 닿지 않는 환경에서도 정밀한 매핑이 가능하며, 내장 연산 장치로 데이터 취득과 동시에 매핑·컬러링을 실시간으로 처리합니다. 외부 RTK를 연결하면 절대좌표 기반의 실시간 매핑도 가능합니다. 또한 스캔 중단 지점 이어서 스캔, 스캔 공백 구간 점군 융합, 고품질 3DGS 재구성, 그리고 스캔 직후 현장에서 바로 측정 보고서를 만드는 SLAM Instant APP을 지원합니다.
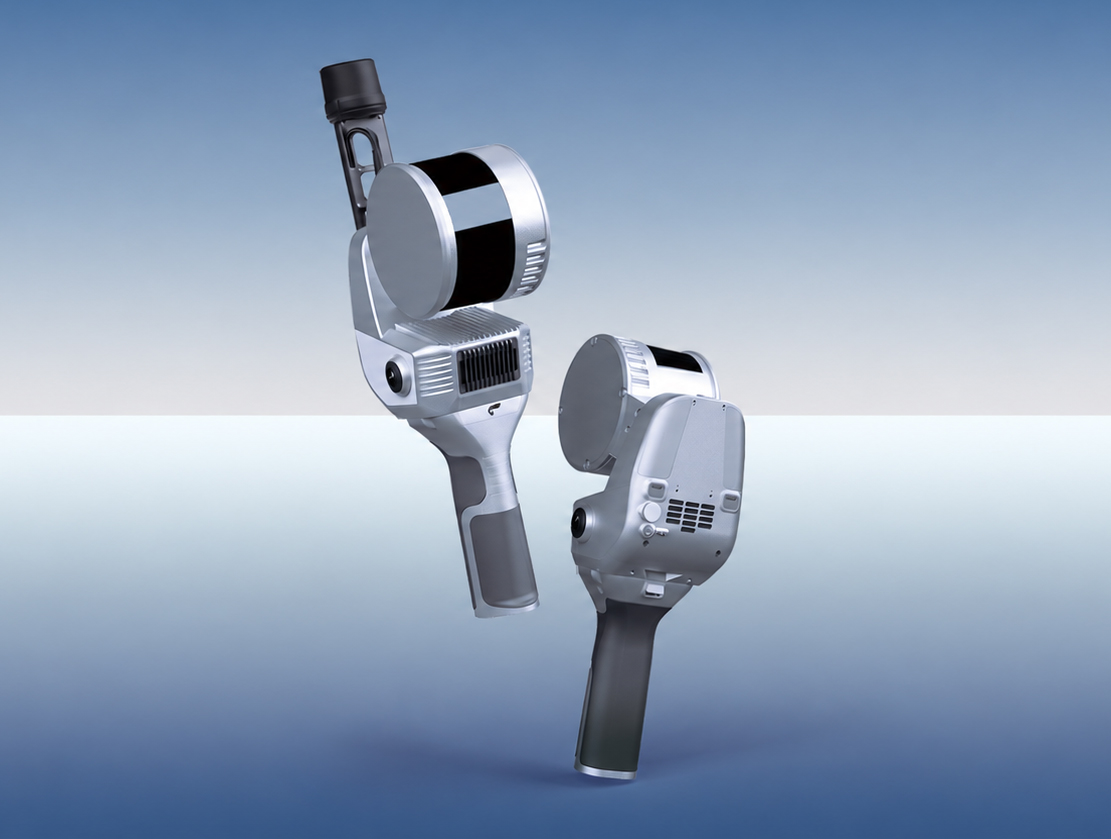
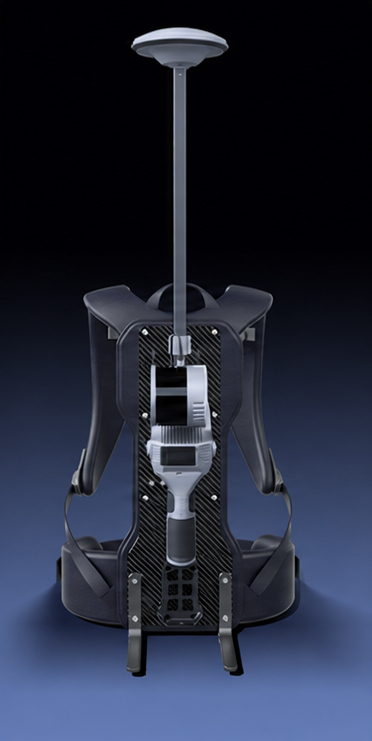
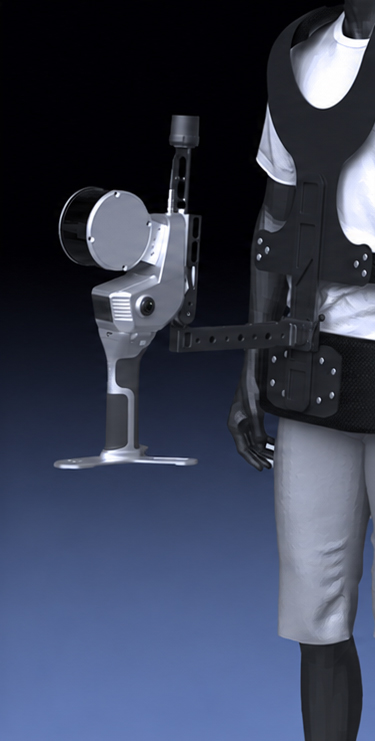
GNSS 안테나, 백팩, 드론, 차량, 스마트폰, 체스트 홀더 장착 호환
전 위성군 지원 (BeiDou 포함)
외부 전원 공급, OTG
12 MP × 2
최대 120 m, 320 kpts/s (16채널) / 640 kpts/s (32채널)
레이저 시야각 360° × 270°
고속 데이터 전송
앱 없이도 장비 운용 가능
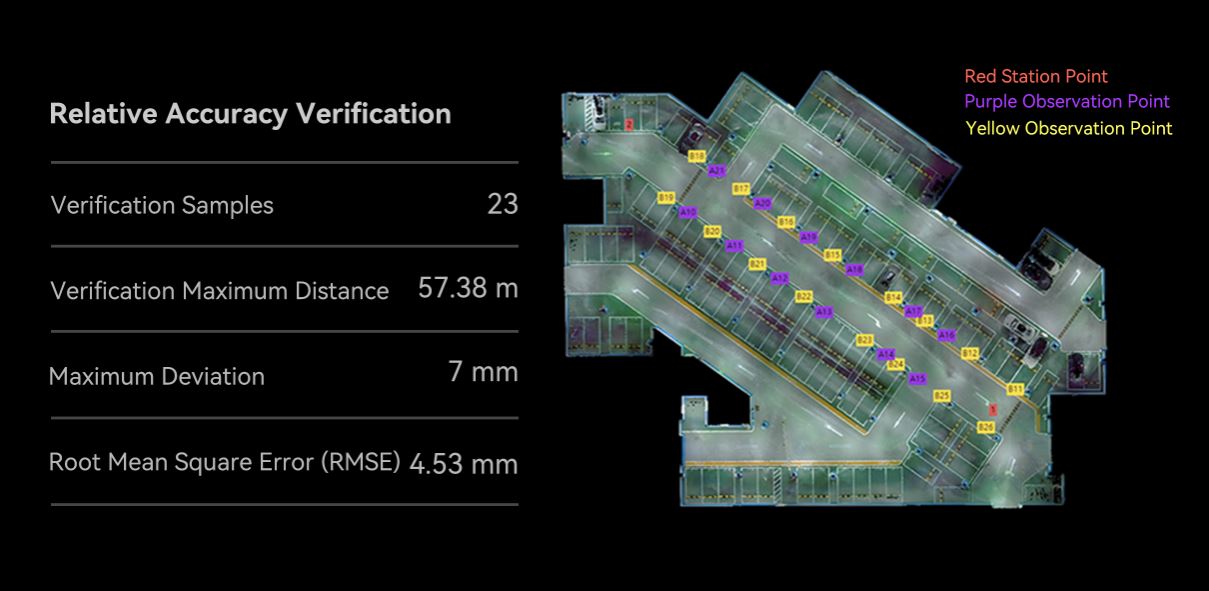
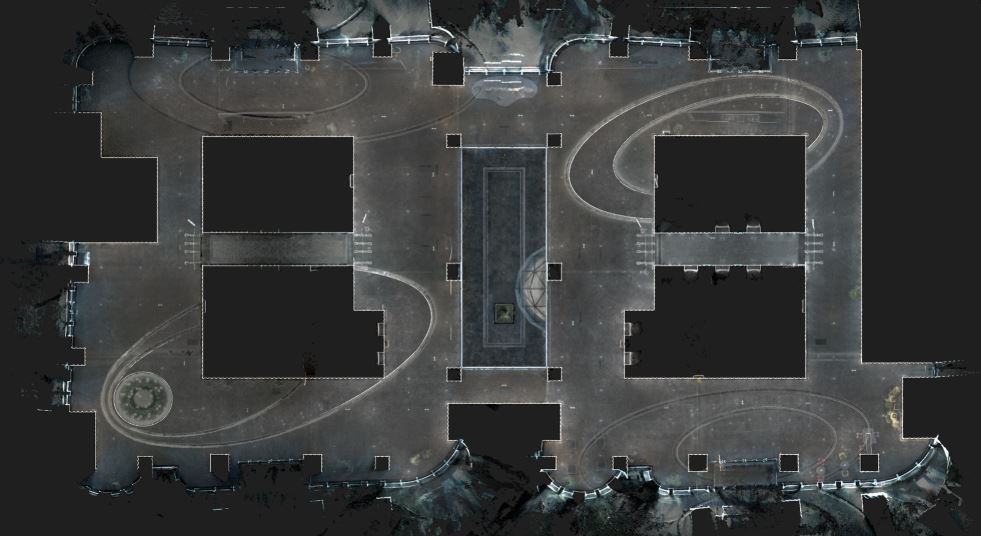
상대 정확도 검증 점 분포도
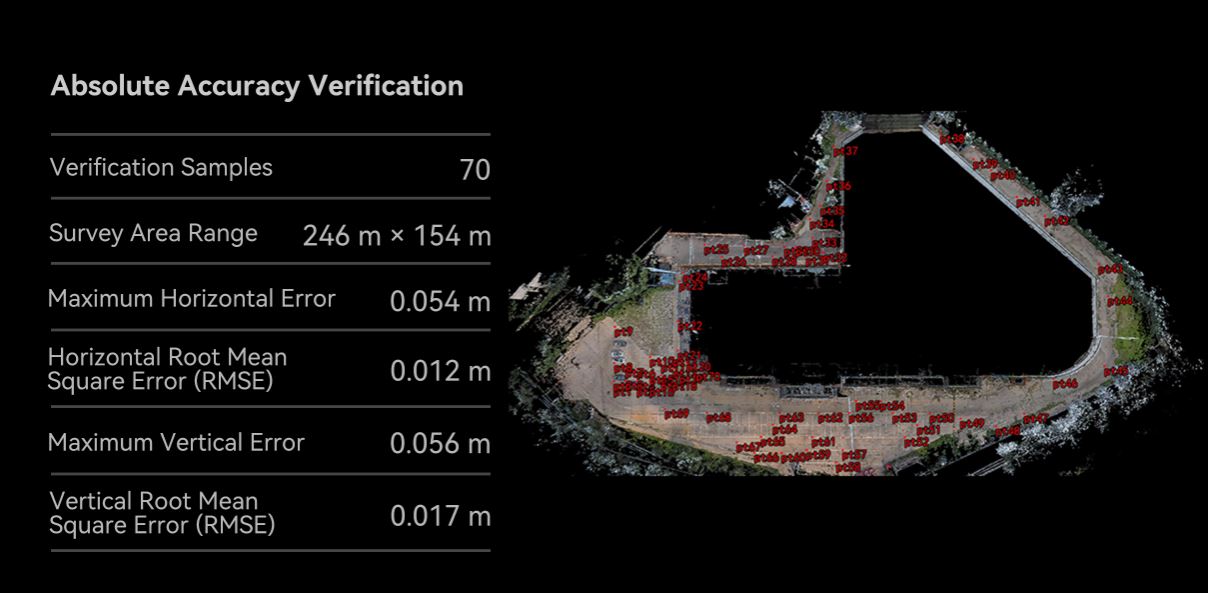
절대 정확도 검증 기준점 분포도
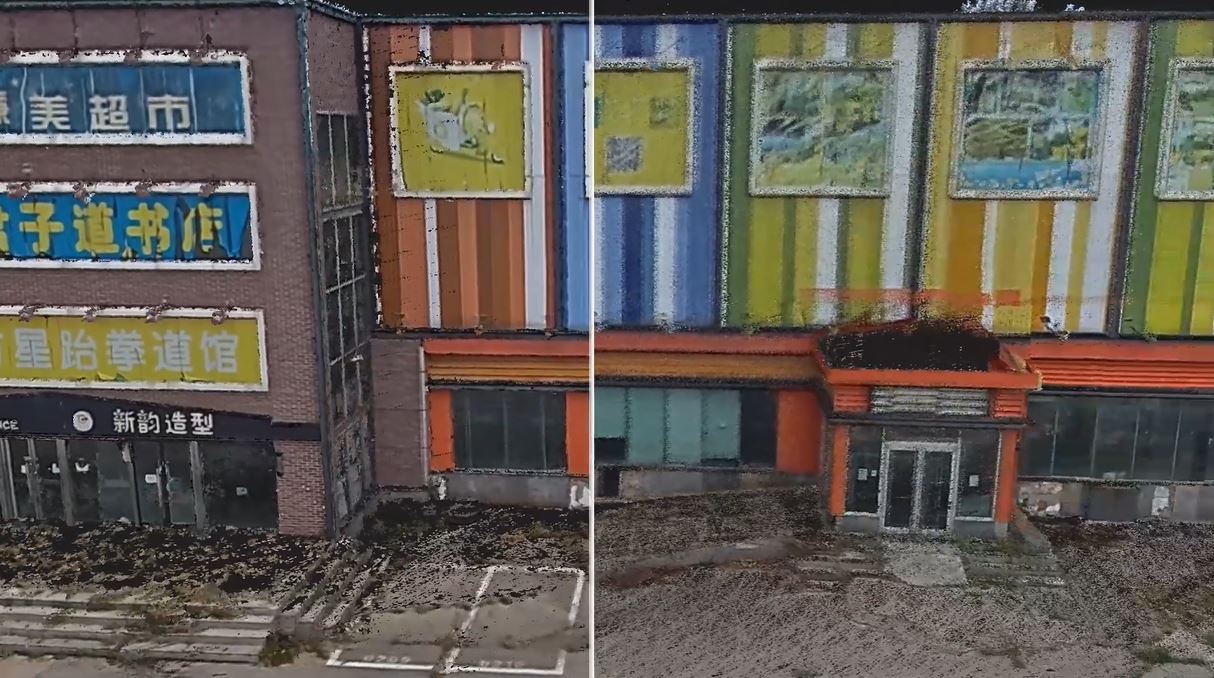
후처리 / 실시간 컬러 점군
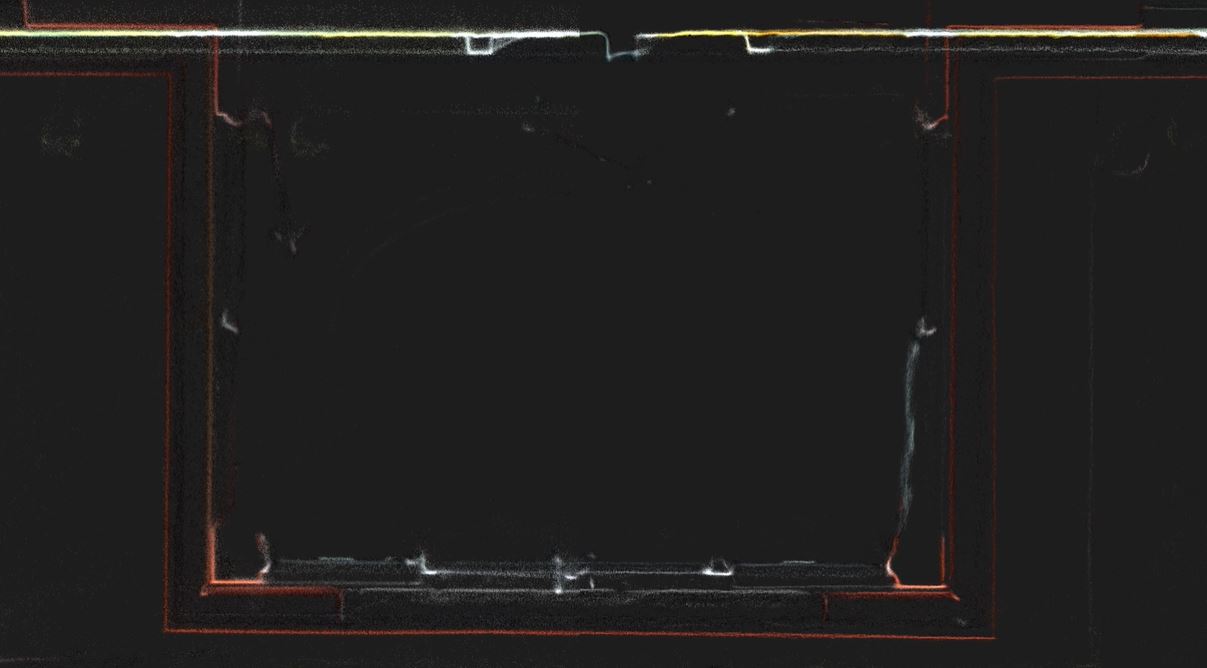
실시간 점군 / 후처리 점군 상세
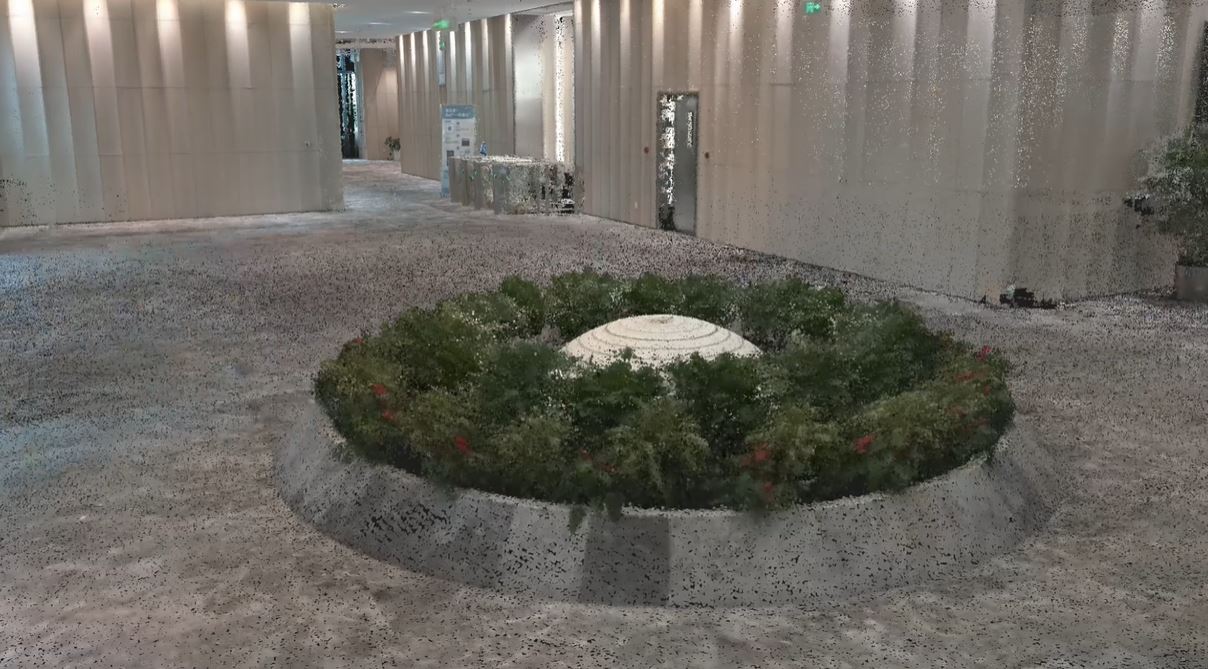
고밀도 결과
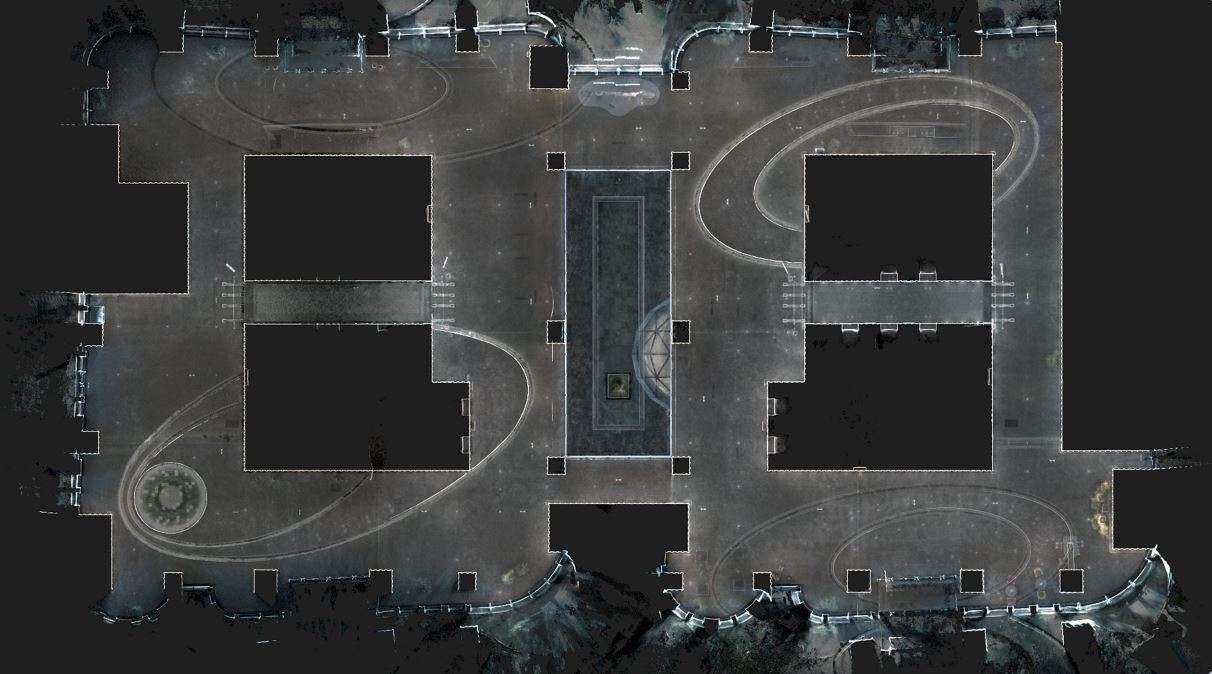
로비 전체 뷰
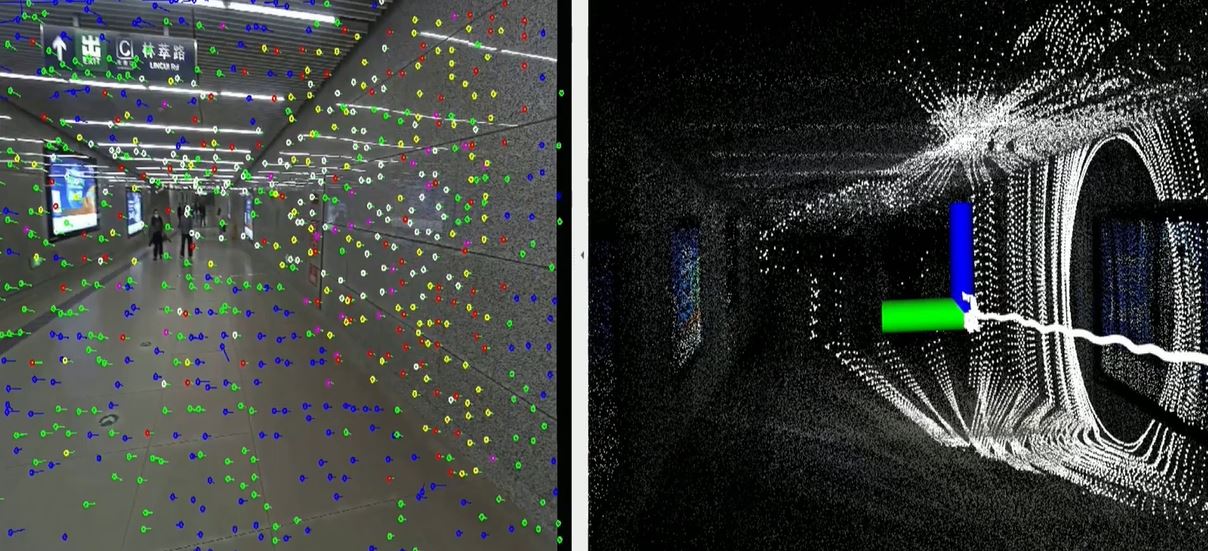
3DGS
Visual SLAM
컬러 점군
3D 모델
파노라마
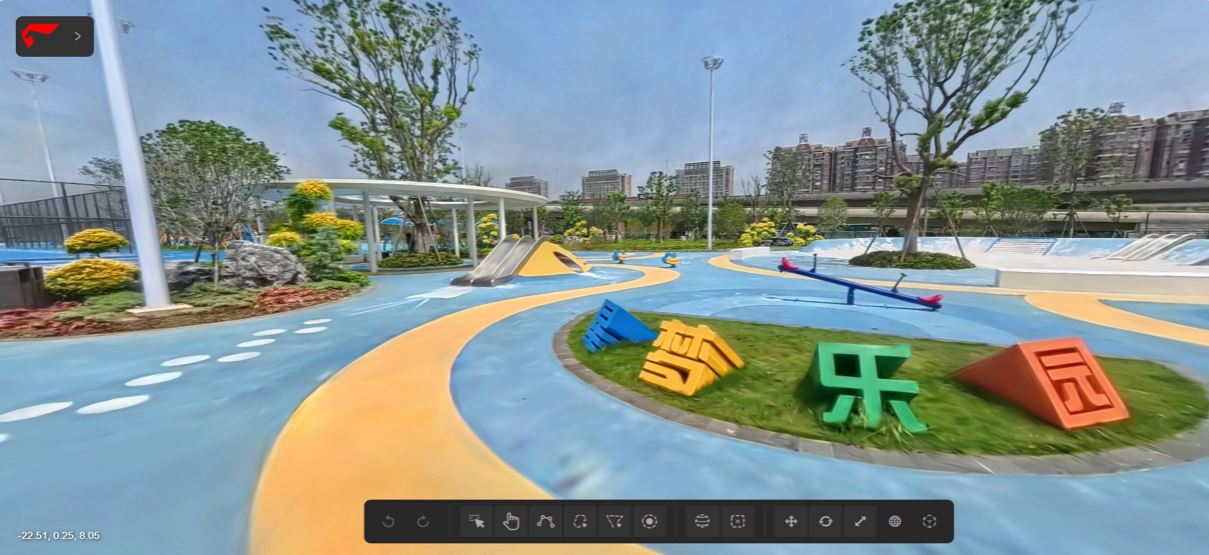
다단면
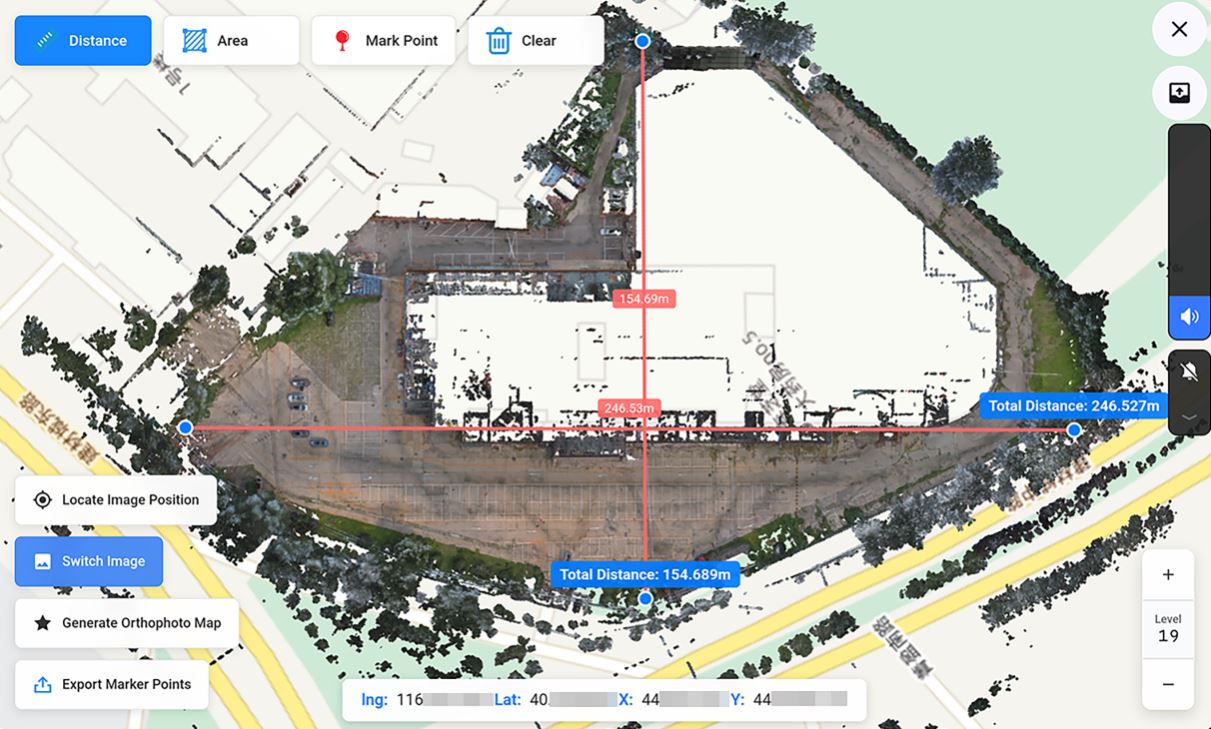
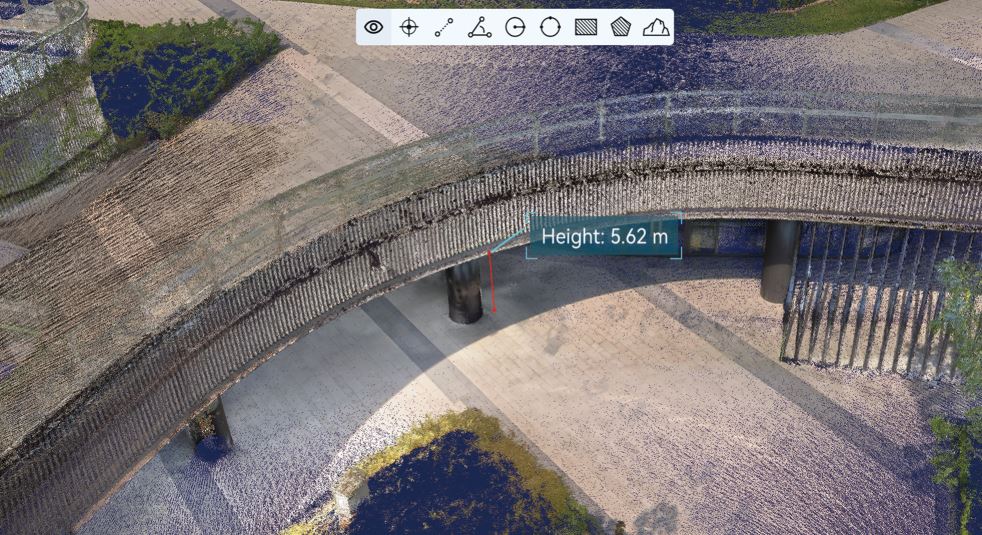
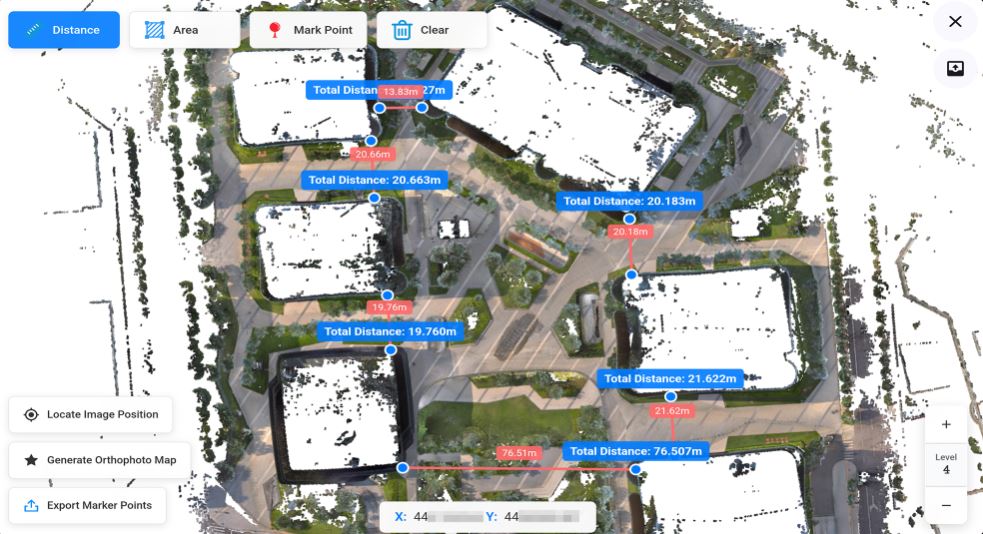
거리
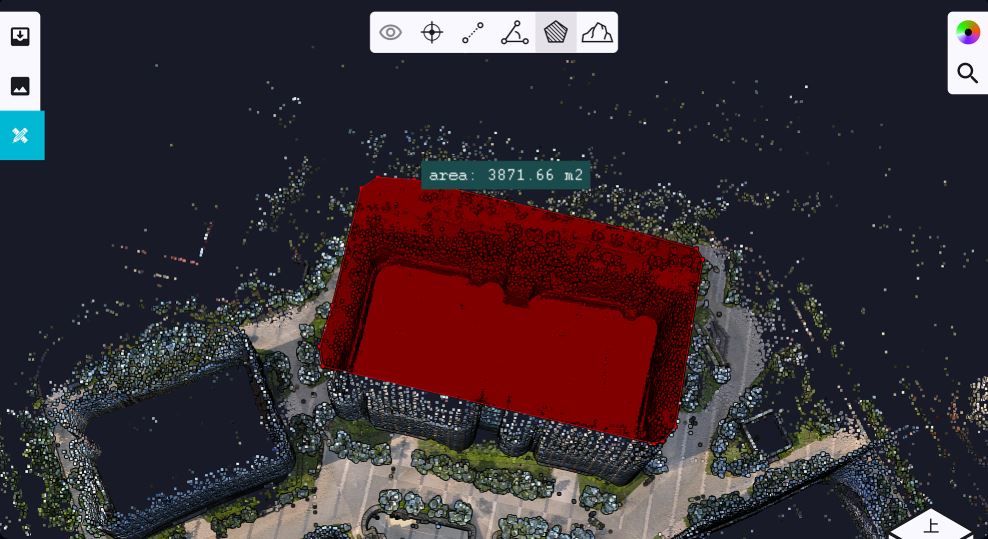
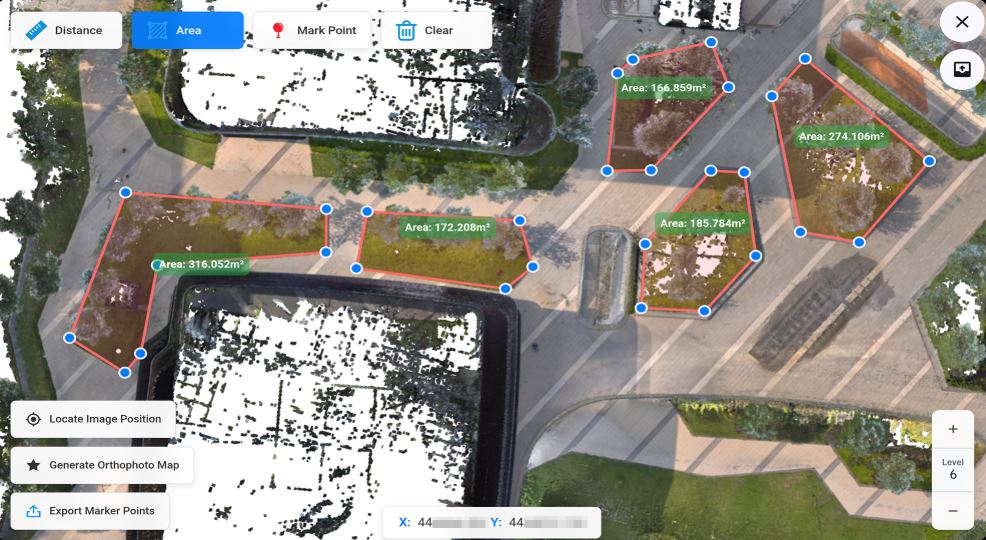
면적
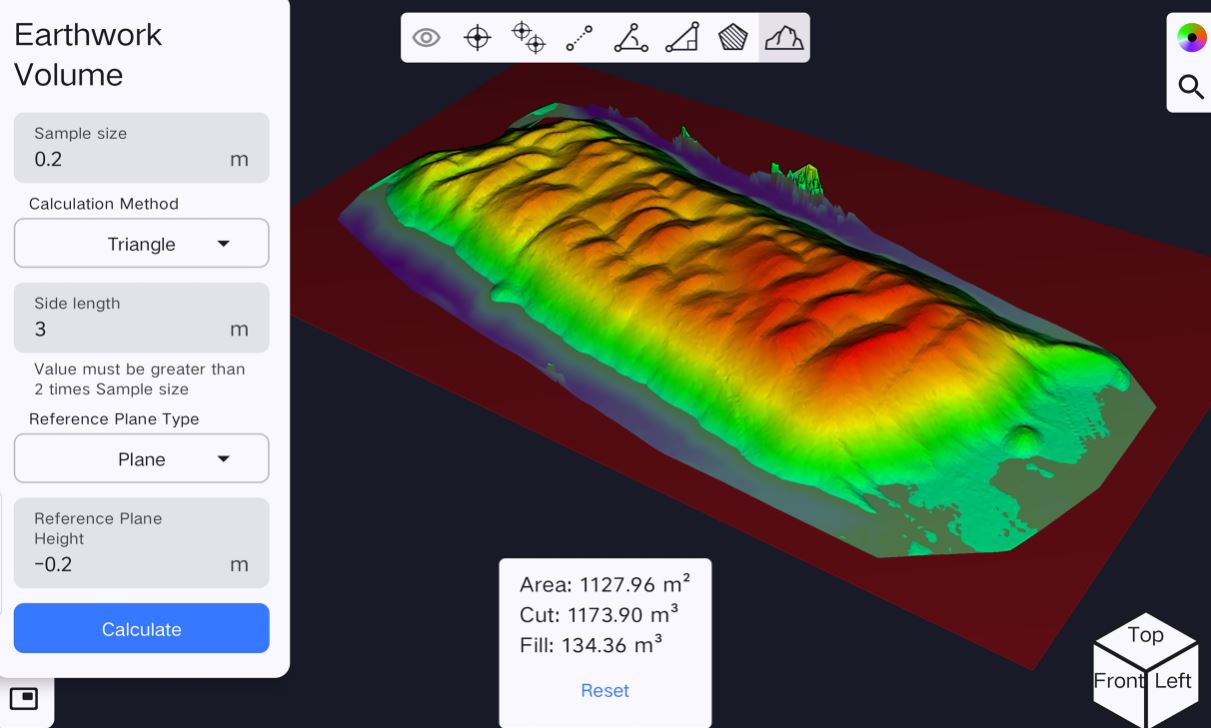
제적
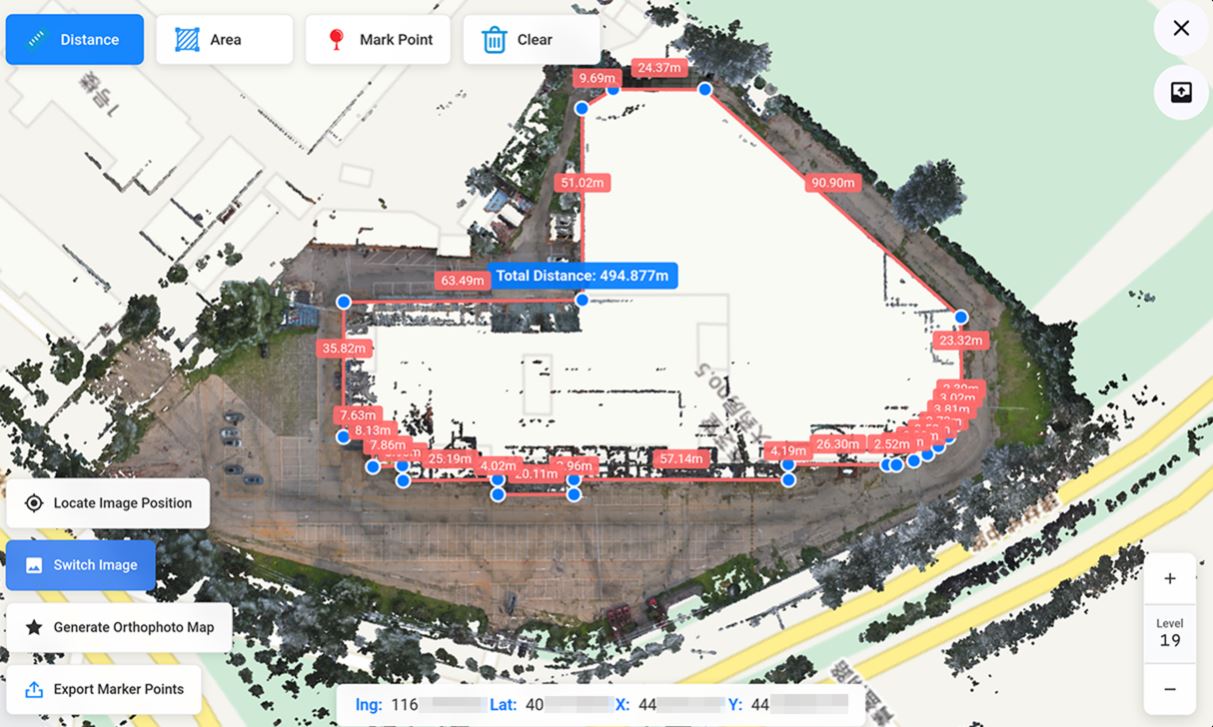
21층 건물 및 지하 결과
21층 건물 및 지하 측면
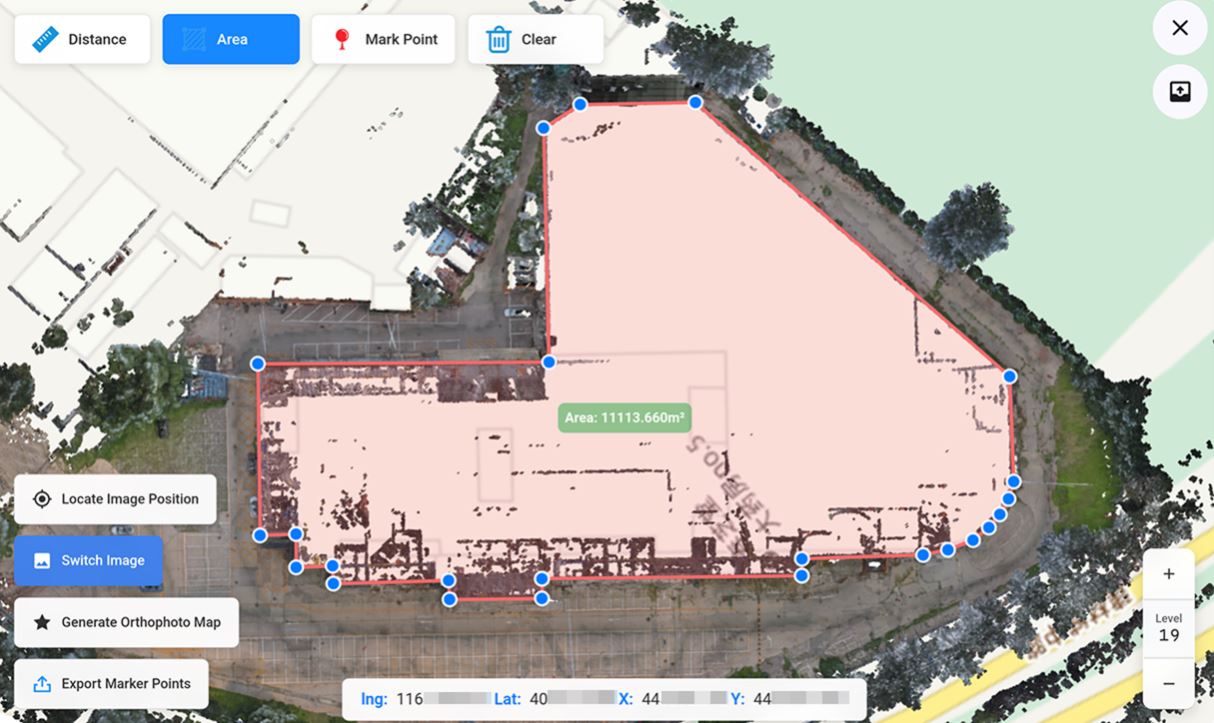
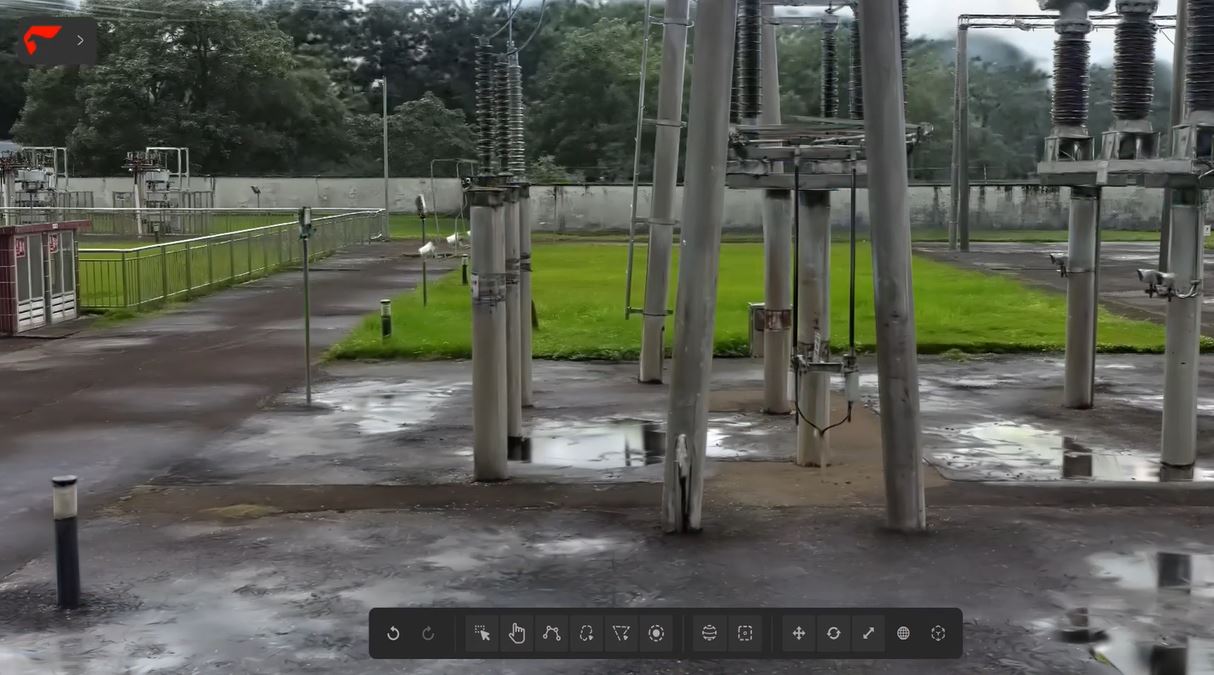
핸드헬드 모드 데이터
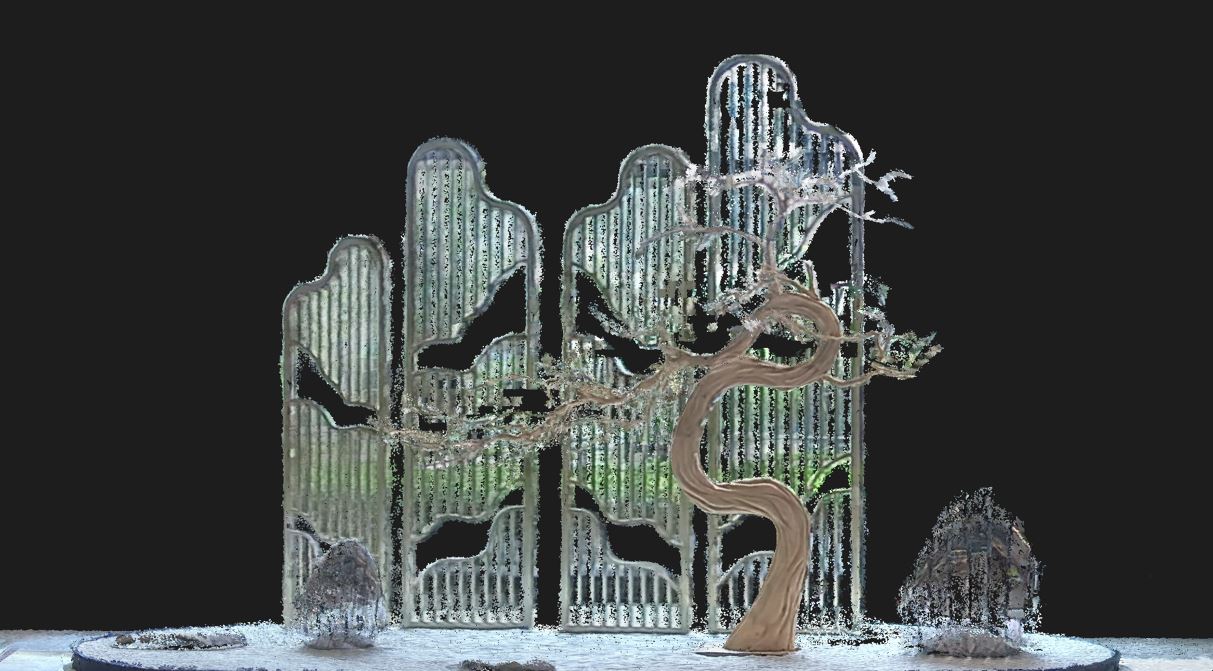
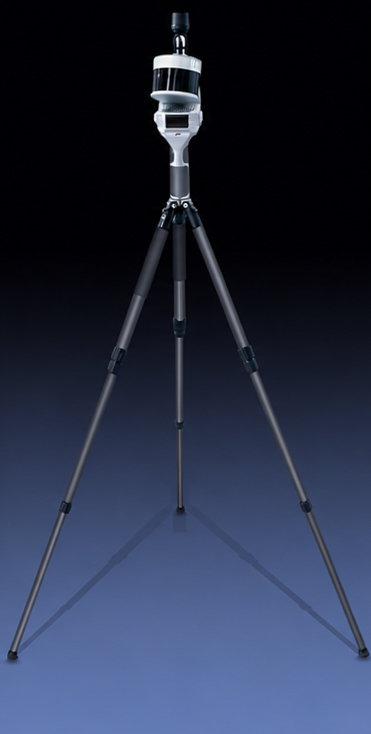
정지 측정 모드 데이터
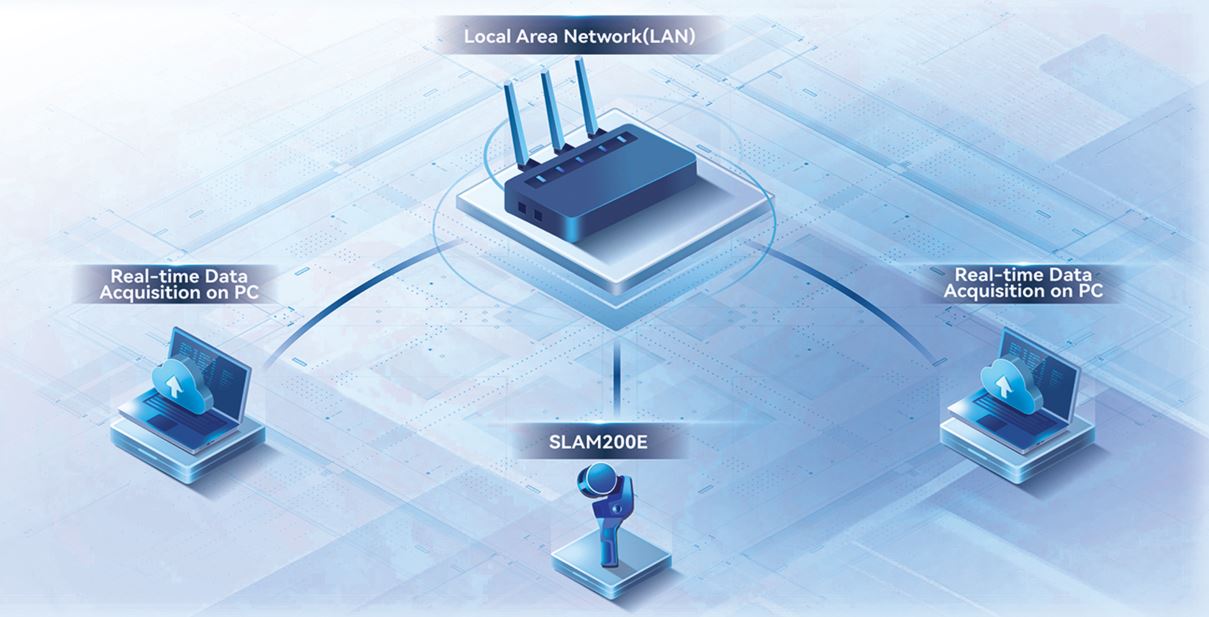
인터넷 전송
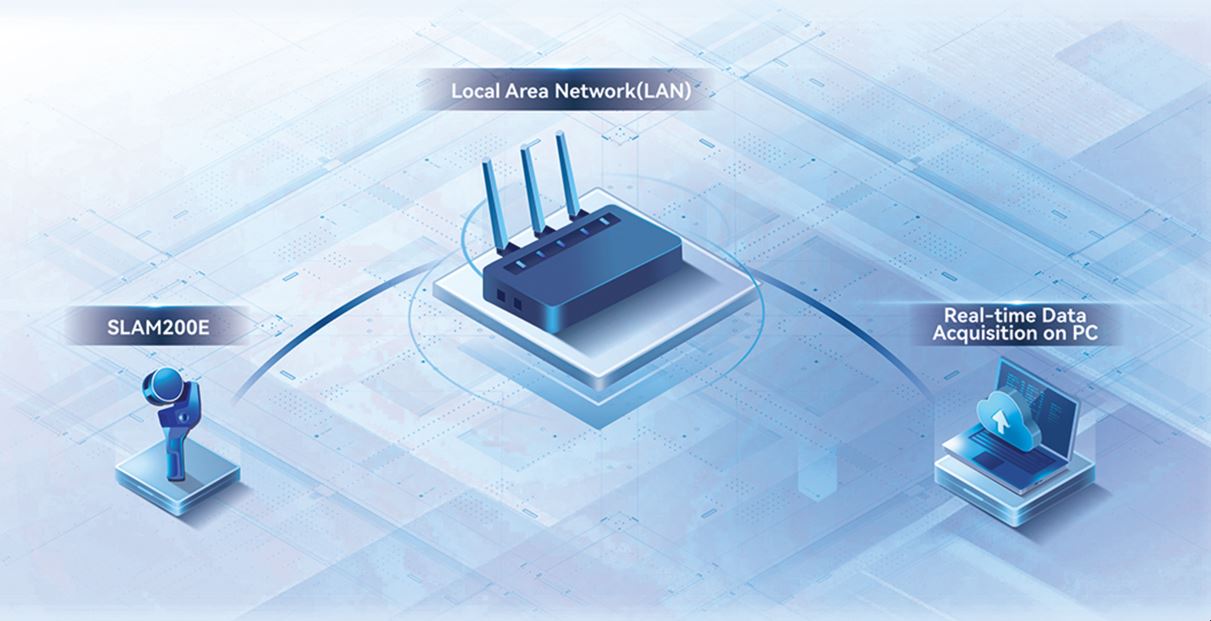
LAN 전송
LAN 포워딩
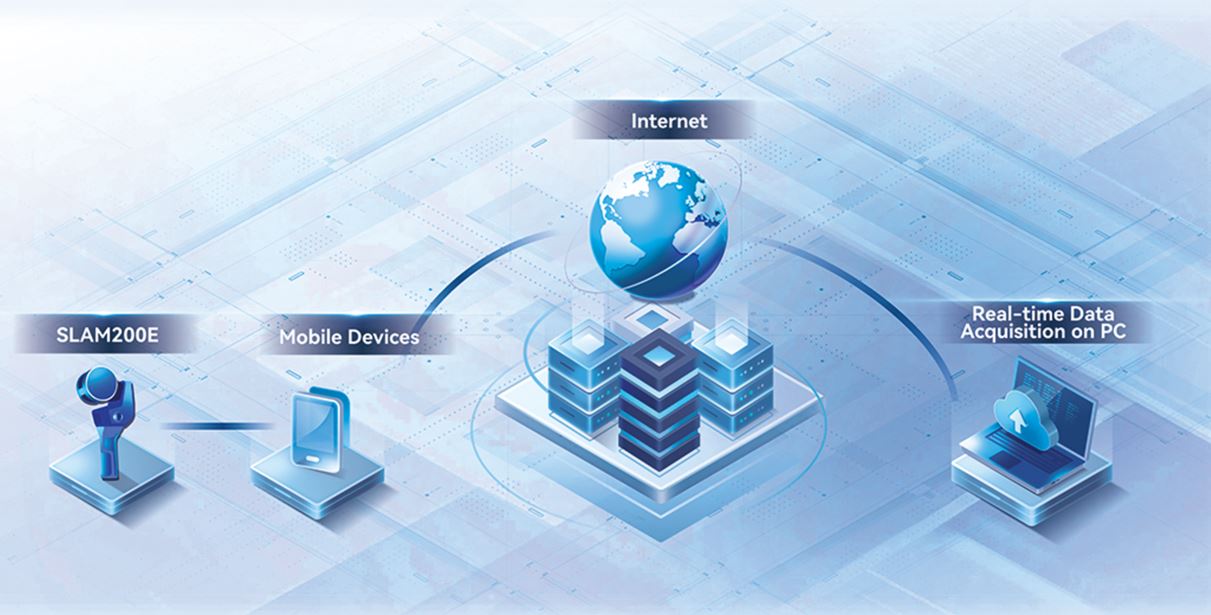
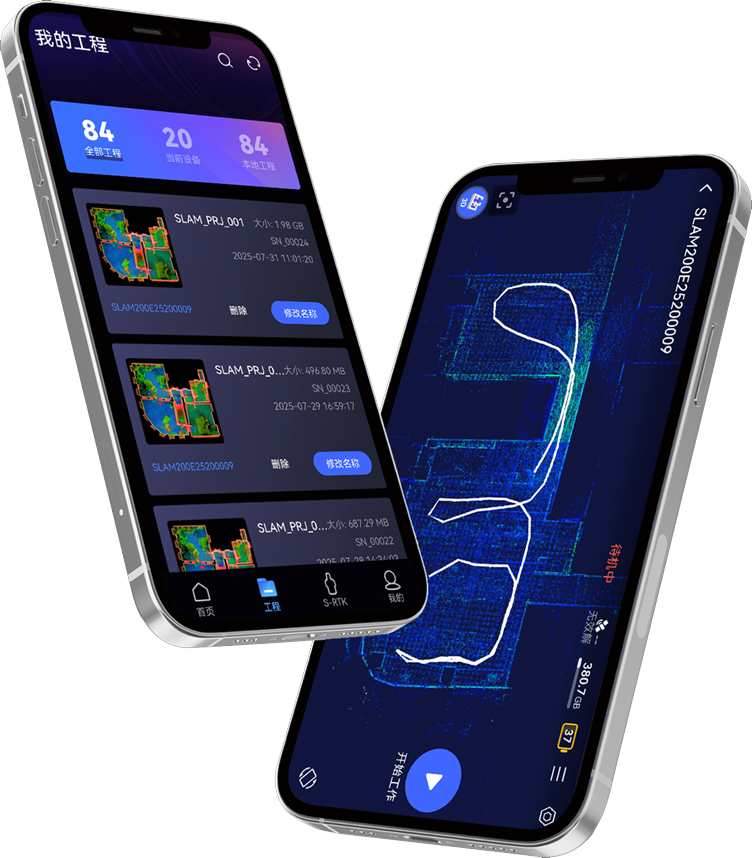
스마트폰으로 장비와 연결해 프로젝트 관리, 실시간 점군 확인, 이미지 미리보기, 펌웨어 업그레이드를 할 수 있는 모바일 앱 (Android / iOS)
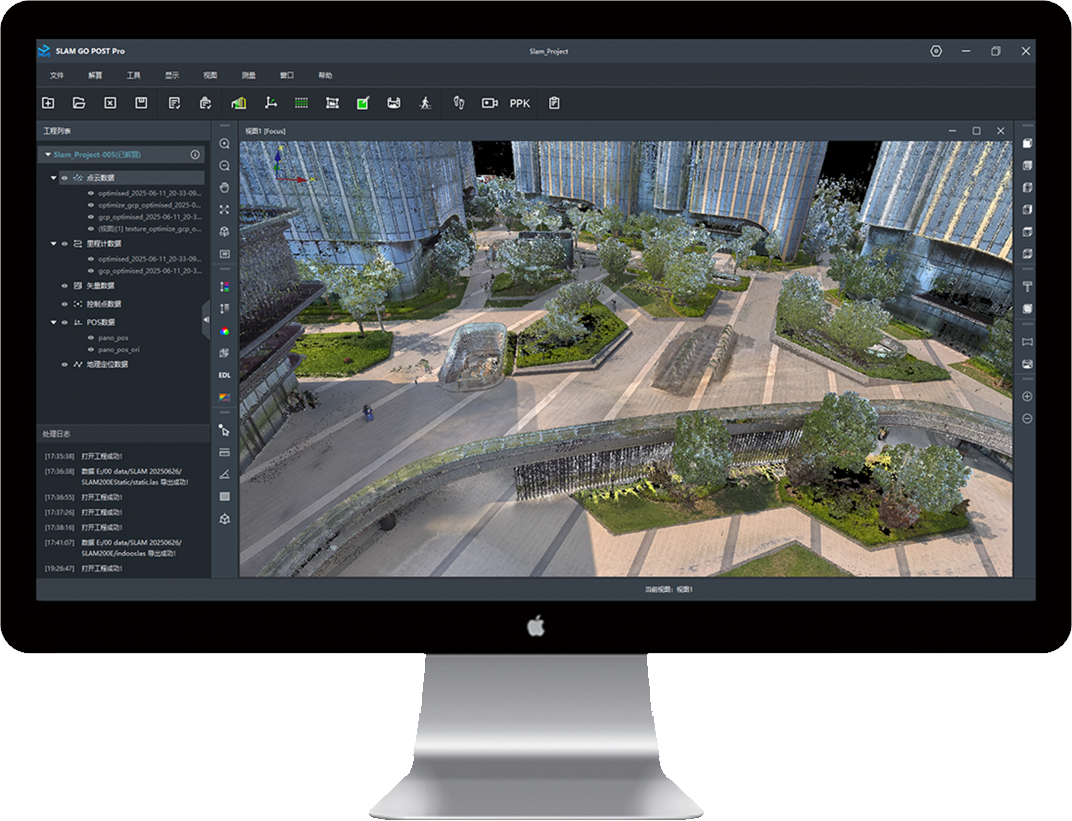
UAV Manager 전문가 버전에 포함된 PC 후처리 소프트웨어. 고정밀 컬러 점군과 파노라마 이미지 생성, 점군 표시 및 최적화
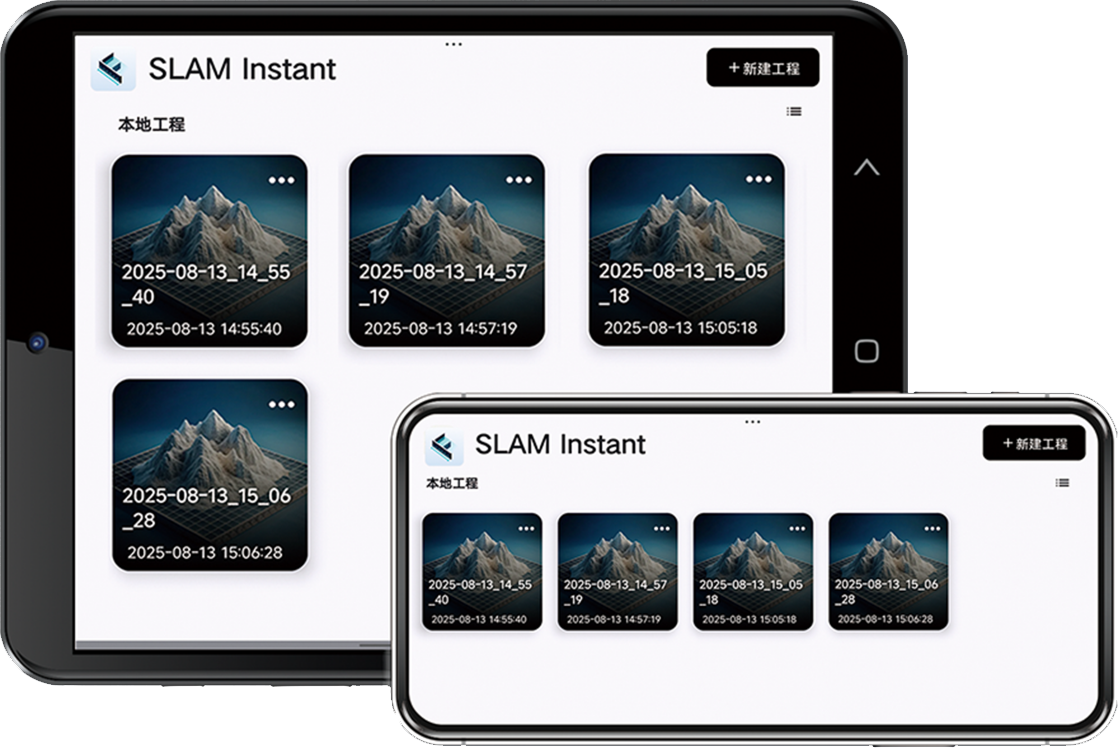
안드로이드 태블릿용 현장 측정 앱. 스캔 직후 현장에서 측정하고 업무용 보고서를 자동 생성
고밀도 및 고화질 복제
실시간 측정
3DGS
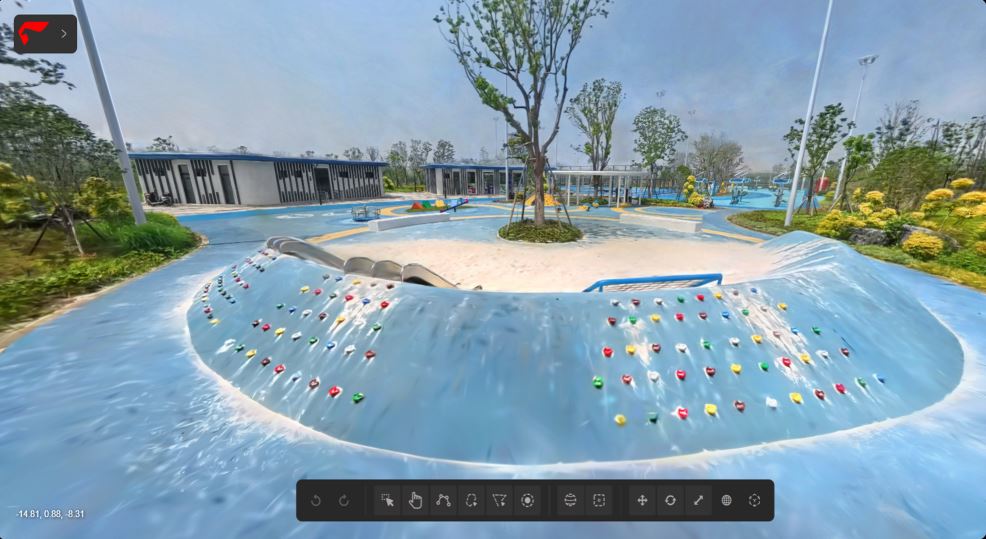
로비 전체 뷰
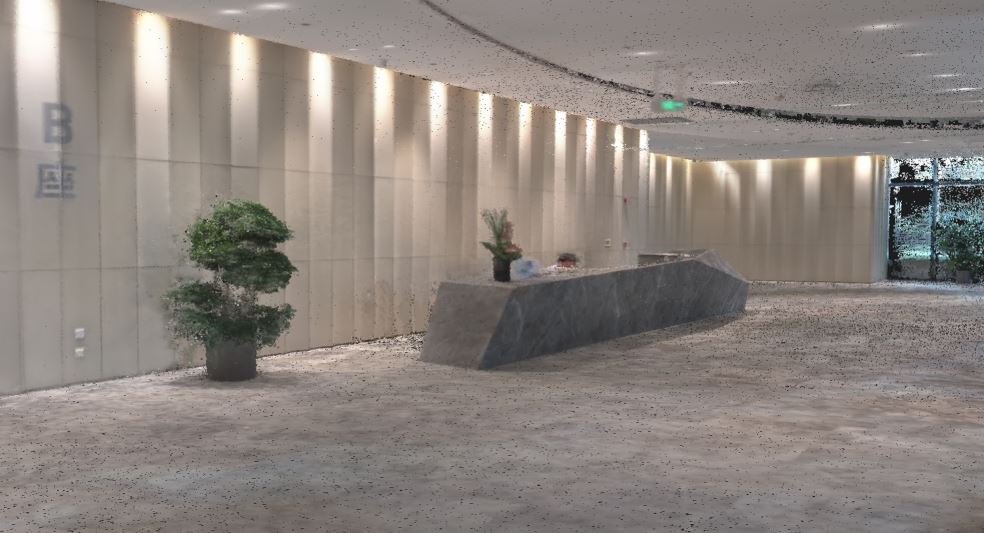
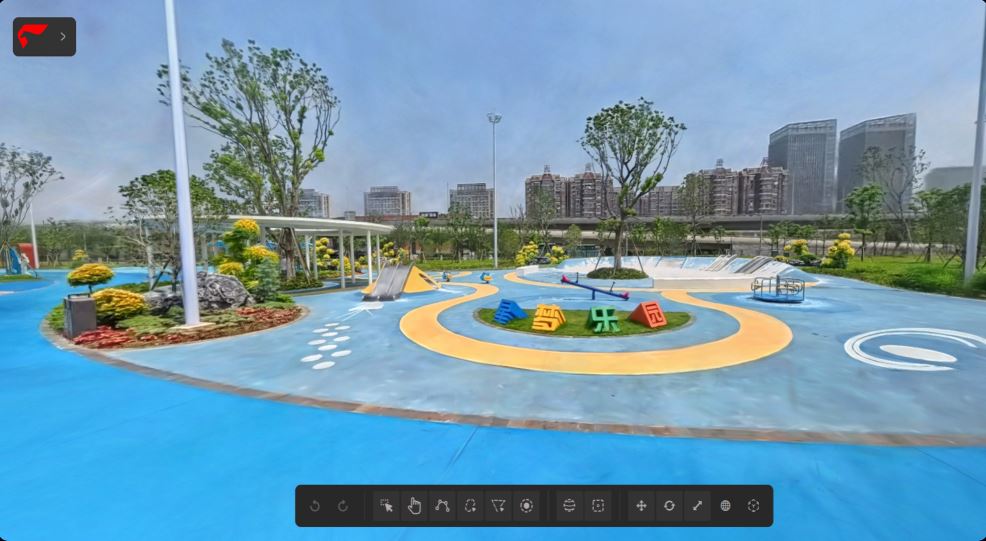
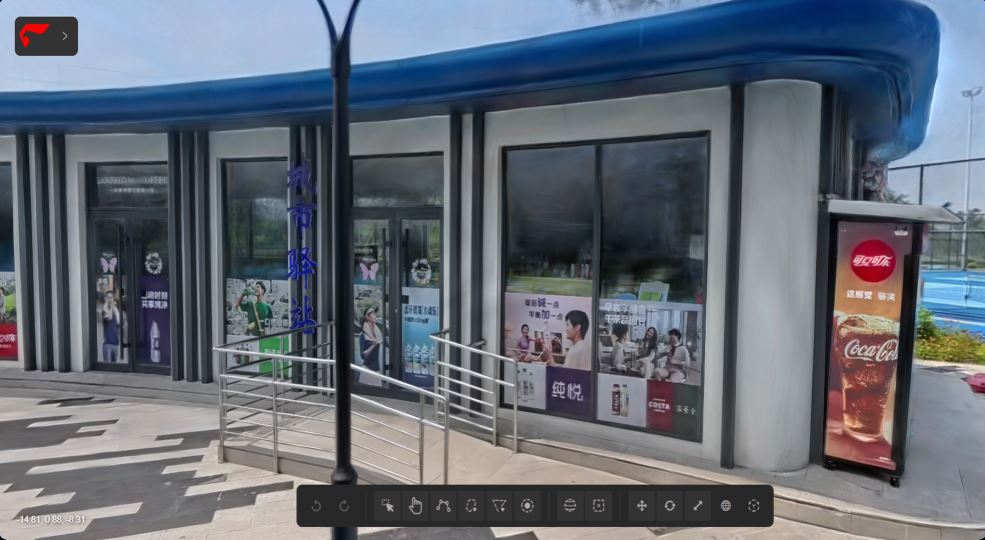
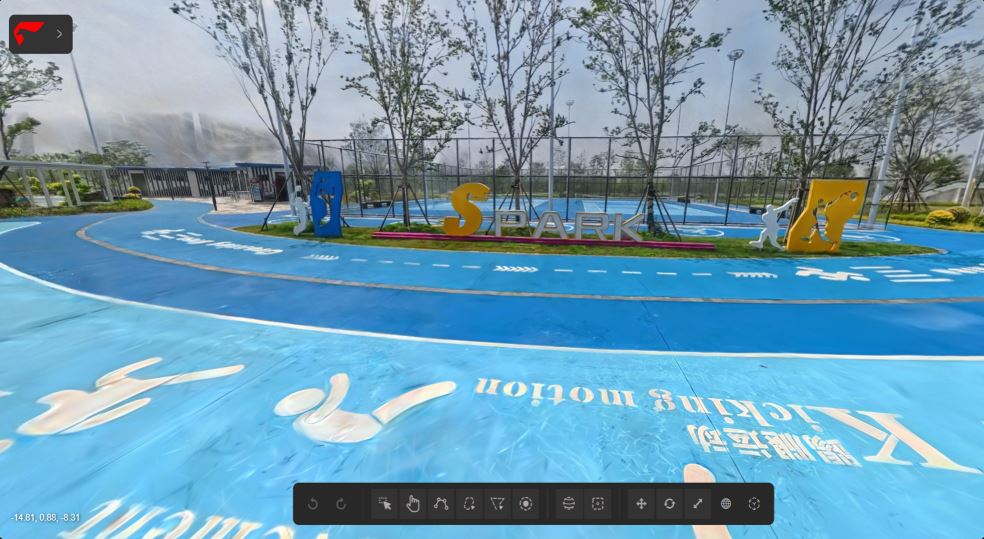
로비 렌더링
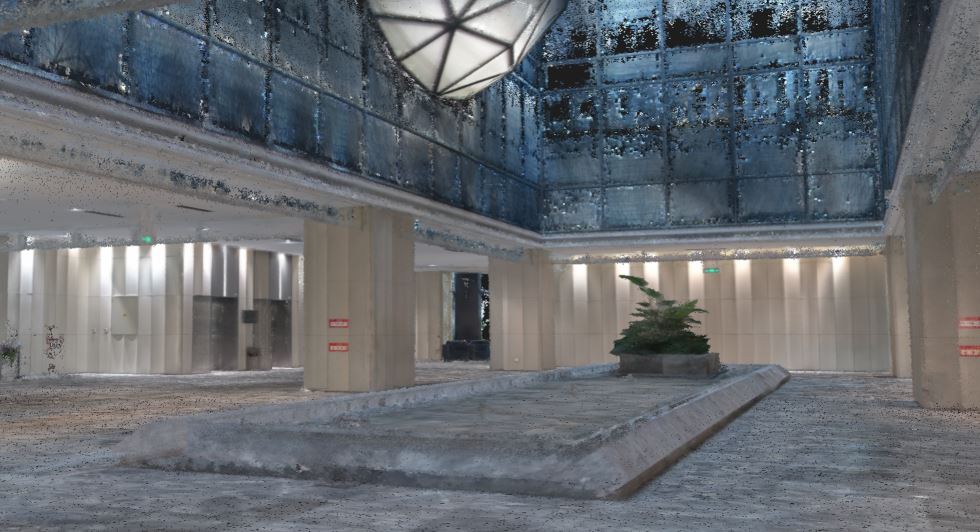
로비 렌더링
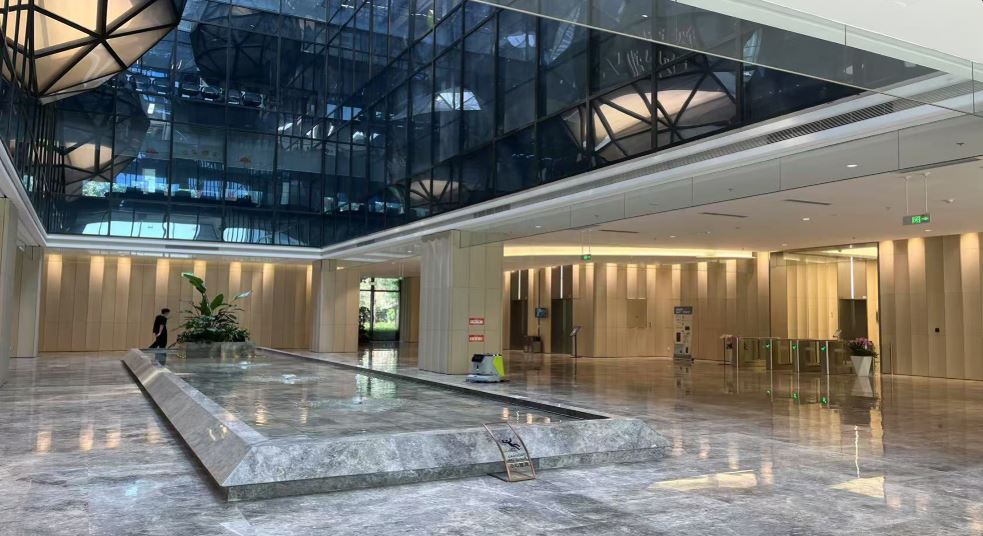
로비 사진
| 구분 | 항목 | 사양 |
|---|---|---|
| 본체 | 무게 | 1.6 kg (스캐너) / 2.1 kg (배터리·베이스 포함) |
| 크기 | 404 × 170 × 188 mm (배터리·베이스 포함) | |
| 소비 전력 | 26 W | |
| 저장 장치 | 512 GB SSD | |
| 배터리 | SP30 | |
| 사용 시간 | 70분 (SLAM200E 단독) | |
| 사용 온도 | -20 ~ 50 ℃ | |
| 사용 습도 | < 95% | |
| 보호 등급 | IP54 | |
| 레이저 | 파장 | 905 nm |
| 레이저 등급 | Class 1 | |
| 측정 거리 | 0.05 ~ 120 m | |
| 시야각 | 360° (H) × 270° (V) | |
| 포인트 속도 | 320 kpts/s (16채널) / 640 kpts/s (32채널) | |
| 카메라 | 해상도 | 12 MP × 2 |
| 시야각 | 210° (카메라당) | |
| GNSS | 위성 시스템 | GPS / GLONASS / Galileo / BDS / QZSS |
| RTK 정확도 | 수평 0.8 cm + 1 ppm / 수직 1.5 cm + 1 ppm | |
| IMU | 바이어스 안정도 | 0.5°/h (Allan Variance @ 25 ℃) |
| 각도 랜덤 워크 | 0.025°/√hr | |
| 인터페이스 | Type-C ① | 충전 / OTG / 20 V 외부 전원 |
| Type-C ② | SSD | |
| Wi-Fi | 지원 | |
| 블루투스 | 지원 | |
| 실시간 정확도 | 절대 정확도 (RMSE) | 3 cm |
| 상대 정확도 (RMSE) | 2 cm @ 100 m | |
| 점군 두께 (노이즈) | 2 cm | |
| 후처리 정확도 | 절대 정확도 (RMSE) | 3 cm |
| 상대 정확도 (RMSE) [1] | 1 cm @ 100 m / 5 mm @ 60 m (핸드헬드 모드, 기준점 보조 모드) | |
| 반복 정확도 (RMSE) | 2 cm (RTK 연속 2회 스캔) | |
| 점군 두께 (노이즈) | 0.5 cm (오도메트리 중심 50 m 이내 평면 두께) |
[1] 상대 정확도: 100 m × 100 m 이내 일반 시험 환경 기준. RTK 모드에서는 RTK 데이터 품질과 현장 환경에 따라 달라질 수 있습니다.